ChaseUp
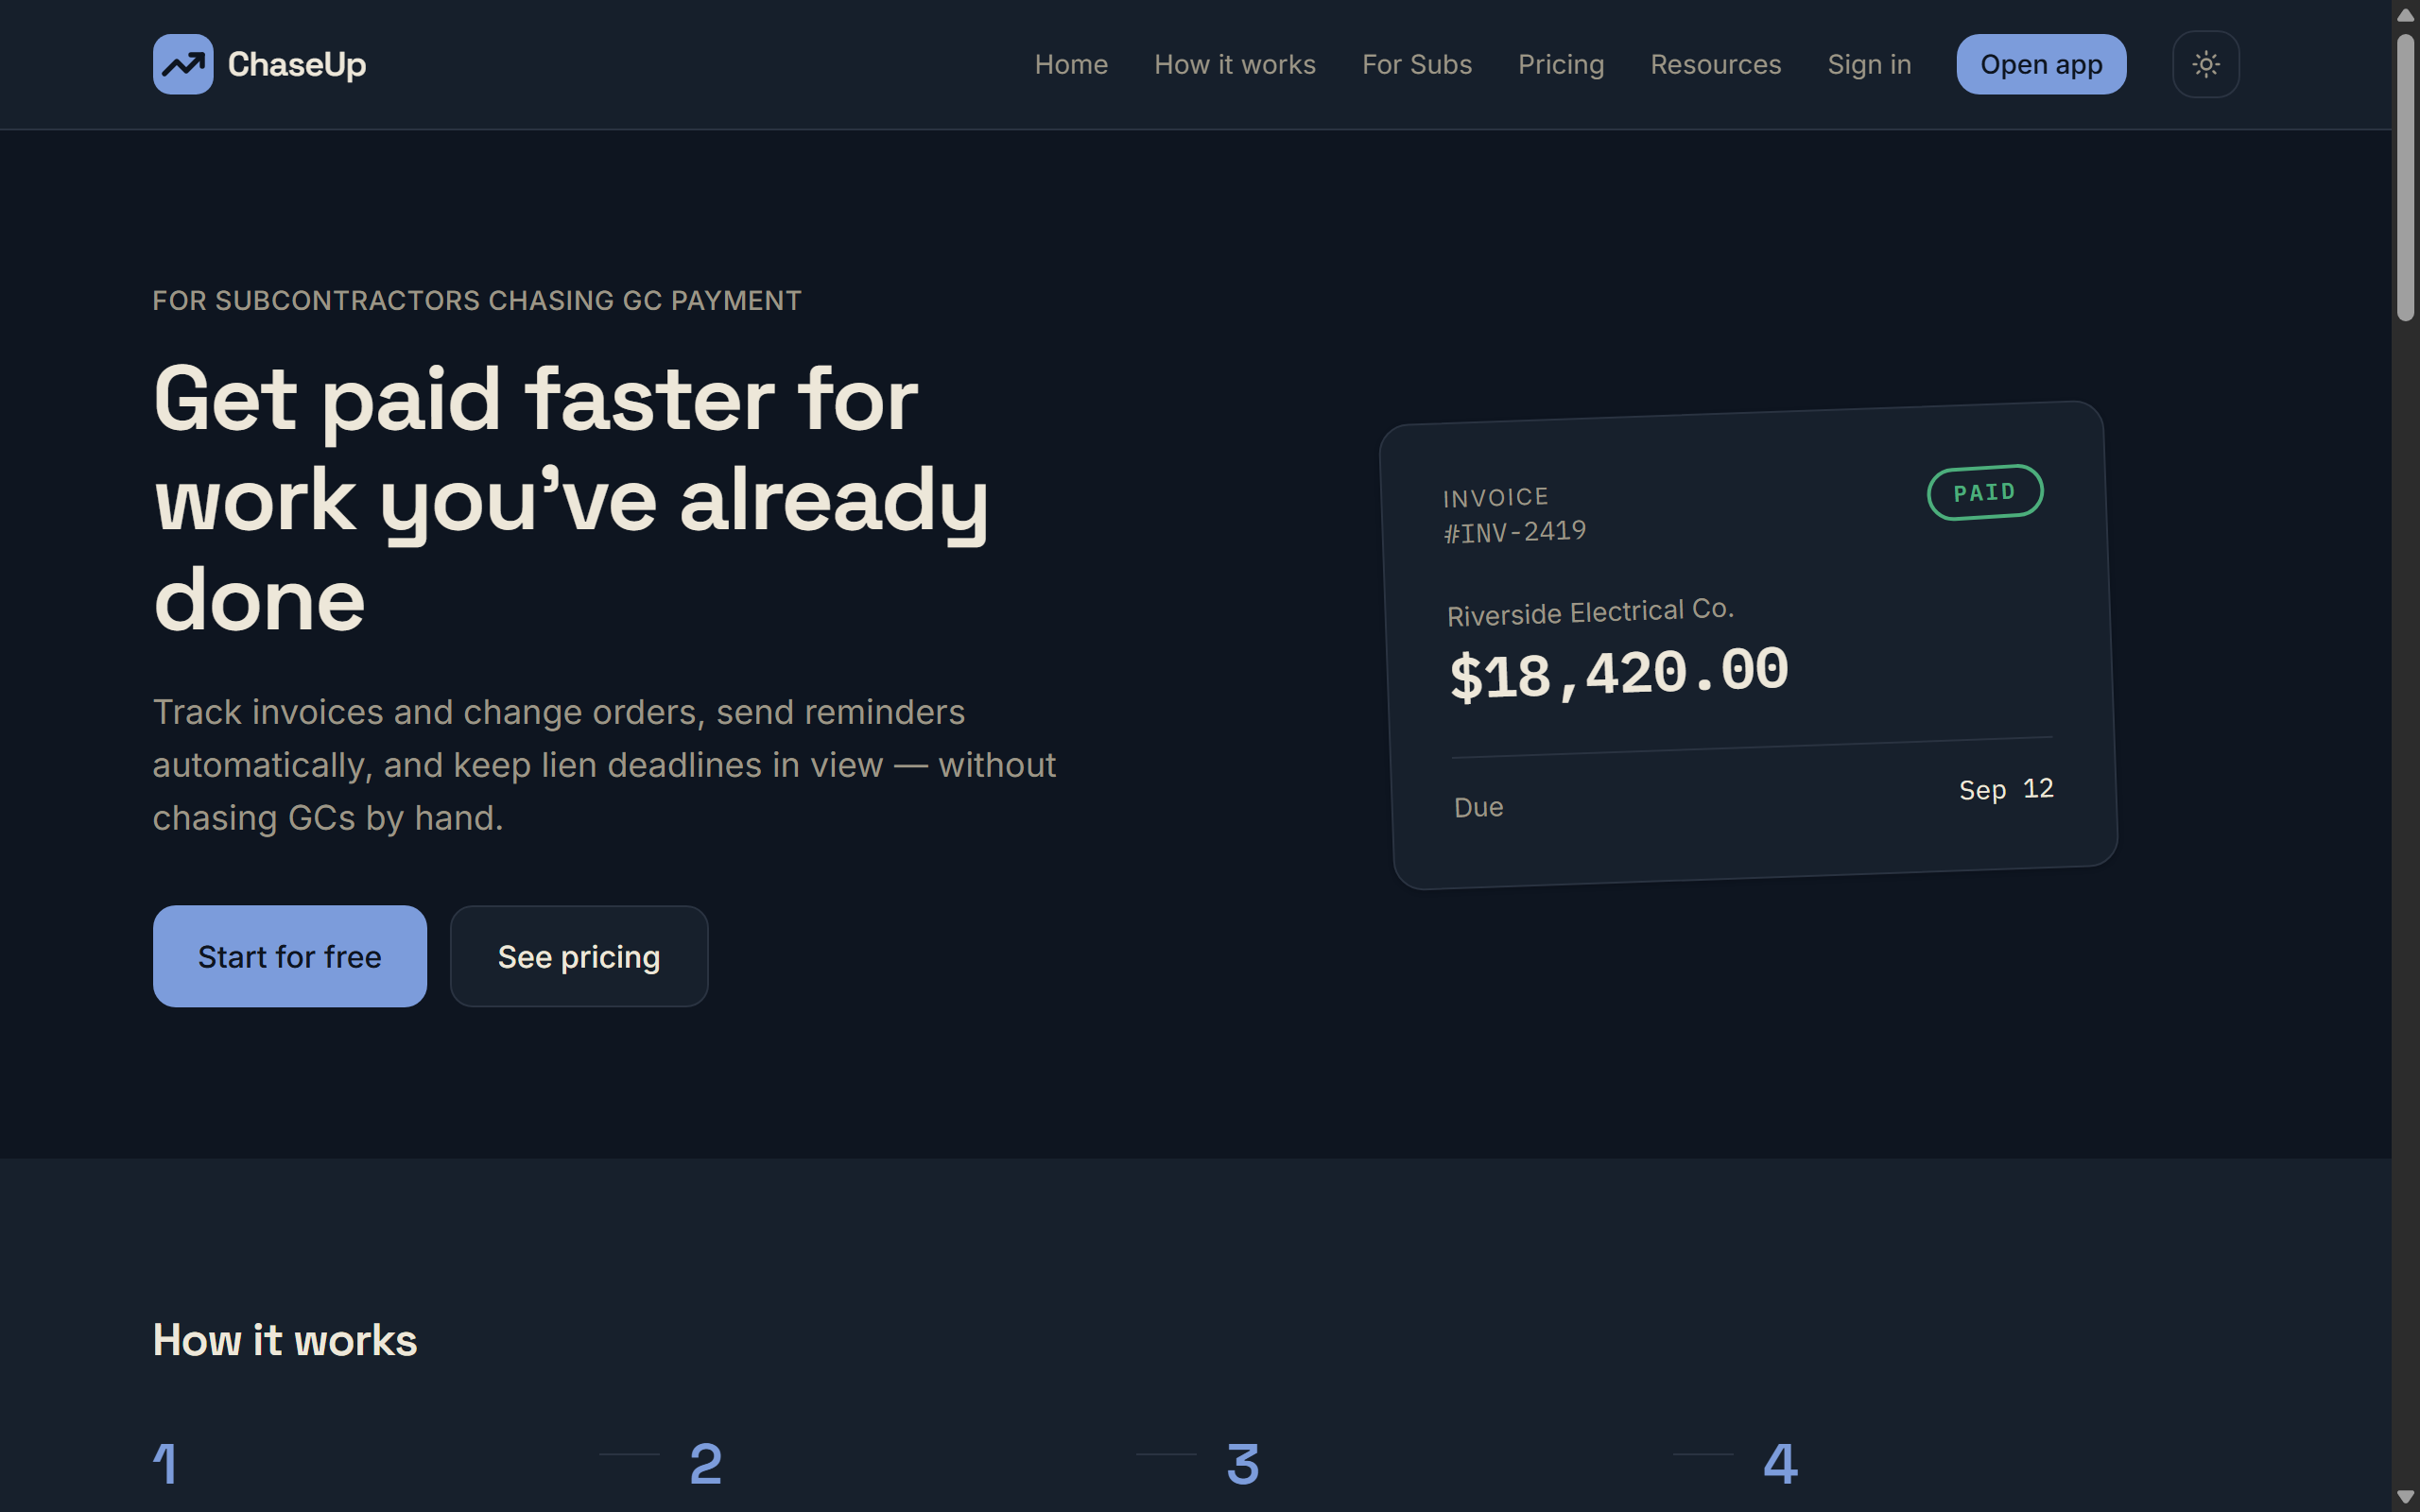
Full-stack mechanics lien compliance and receivables engine built with Next.js App Router, Supabase, and PostgreSQL Row Level Security.
I'm John Tewolde — an engineer based in Michigan. I design and build production-grade web applications, real-time physics simulations, and autonomous robotics control systems.
Curated production applications, robotics control systems, and browser physics simulations.
Full-stack mechanics lien compliance and receivables engine built with Next.js App Router, Supabase, and PostgreSQL Row Level Security.
WPILib Java autonomous control architecture with 4ms desktop rigid-body physics simulation, swerve odometry, and AprilTag vision fusion.
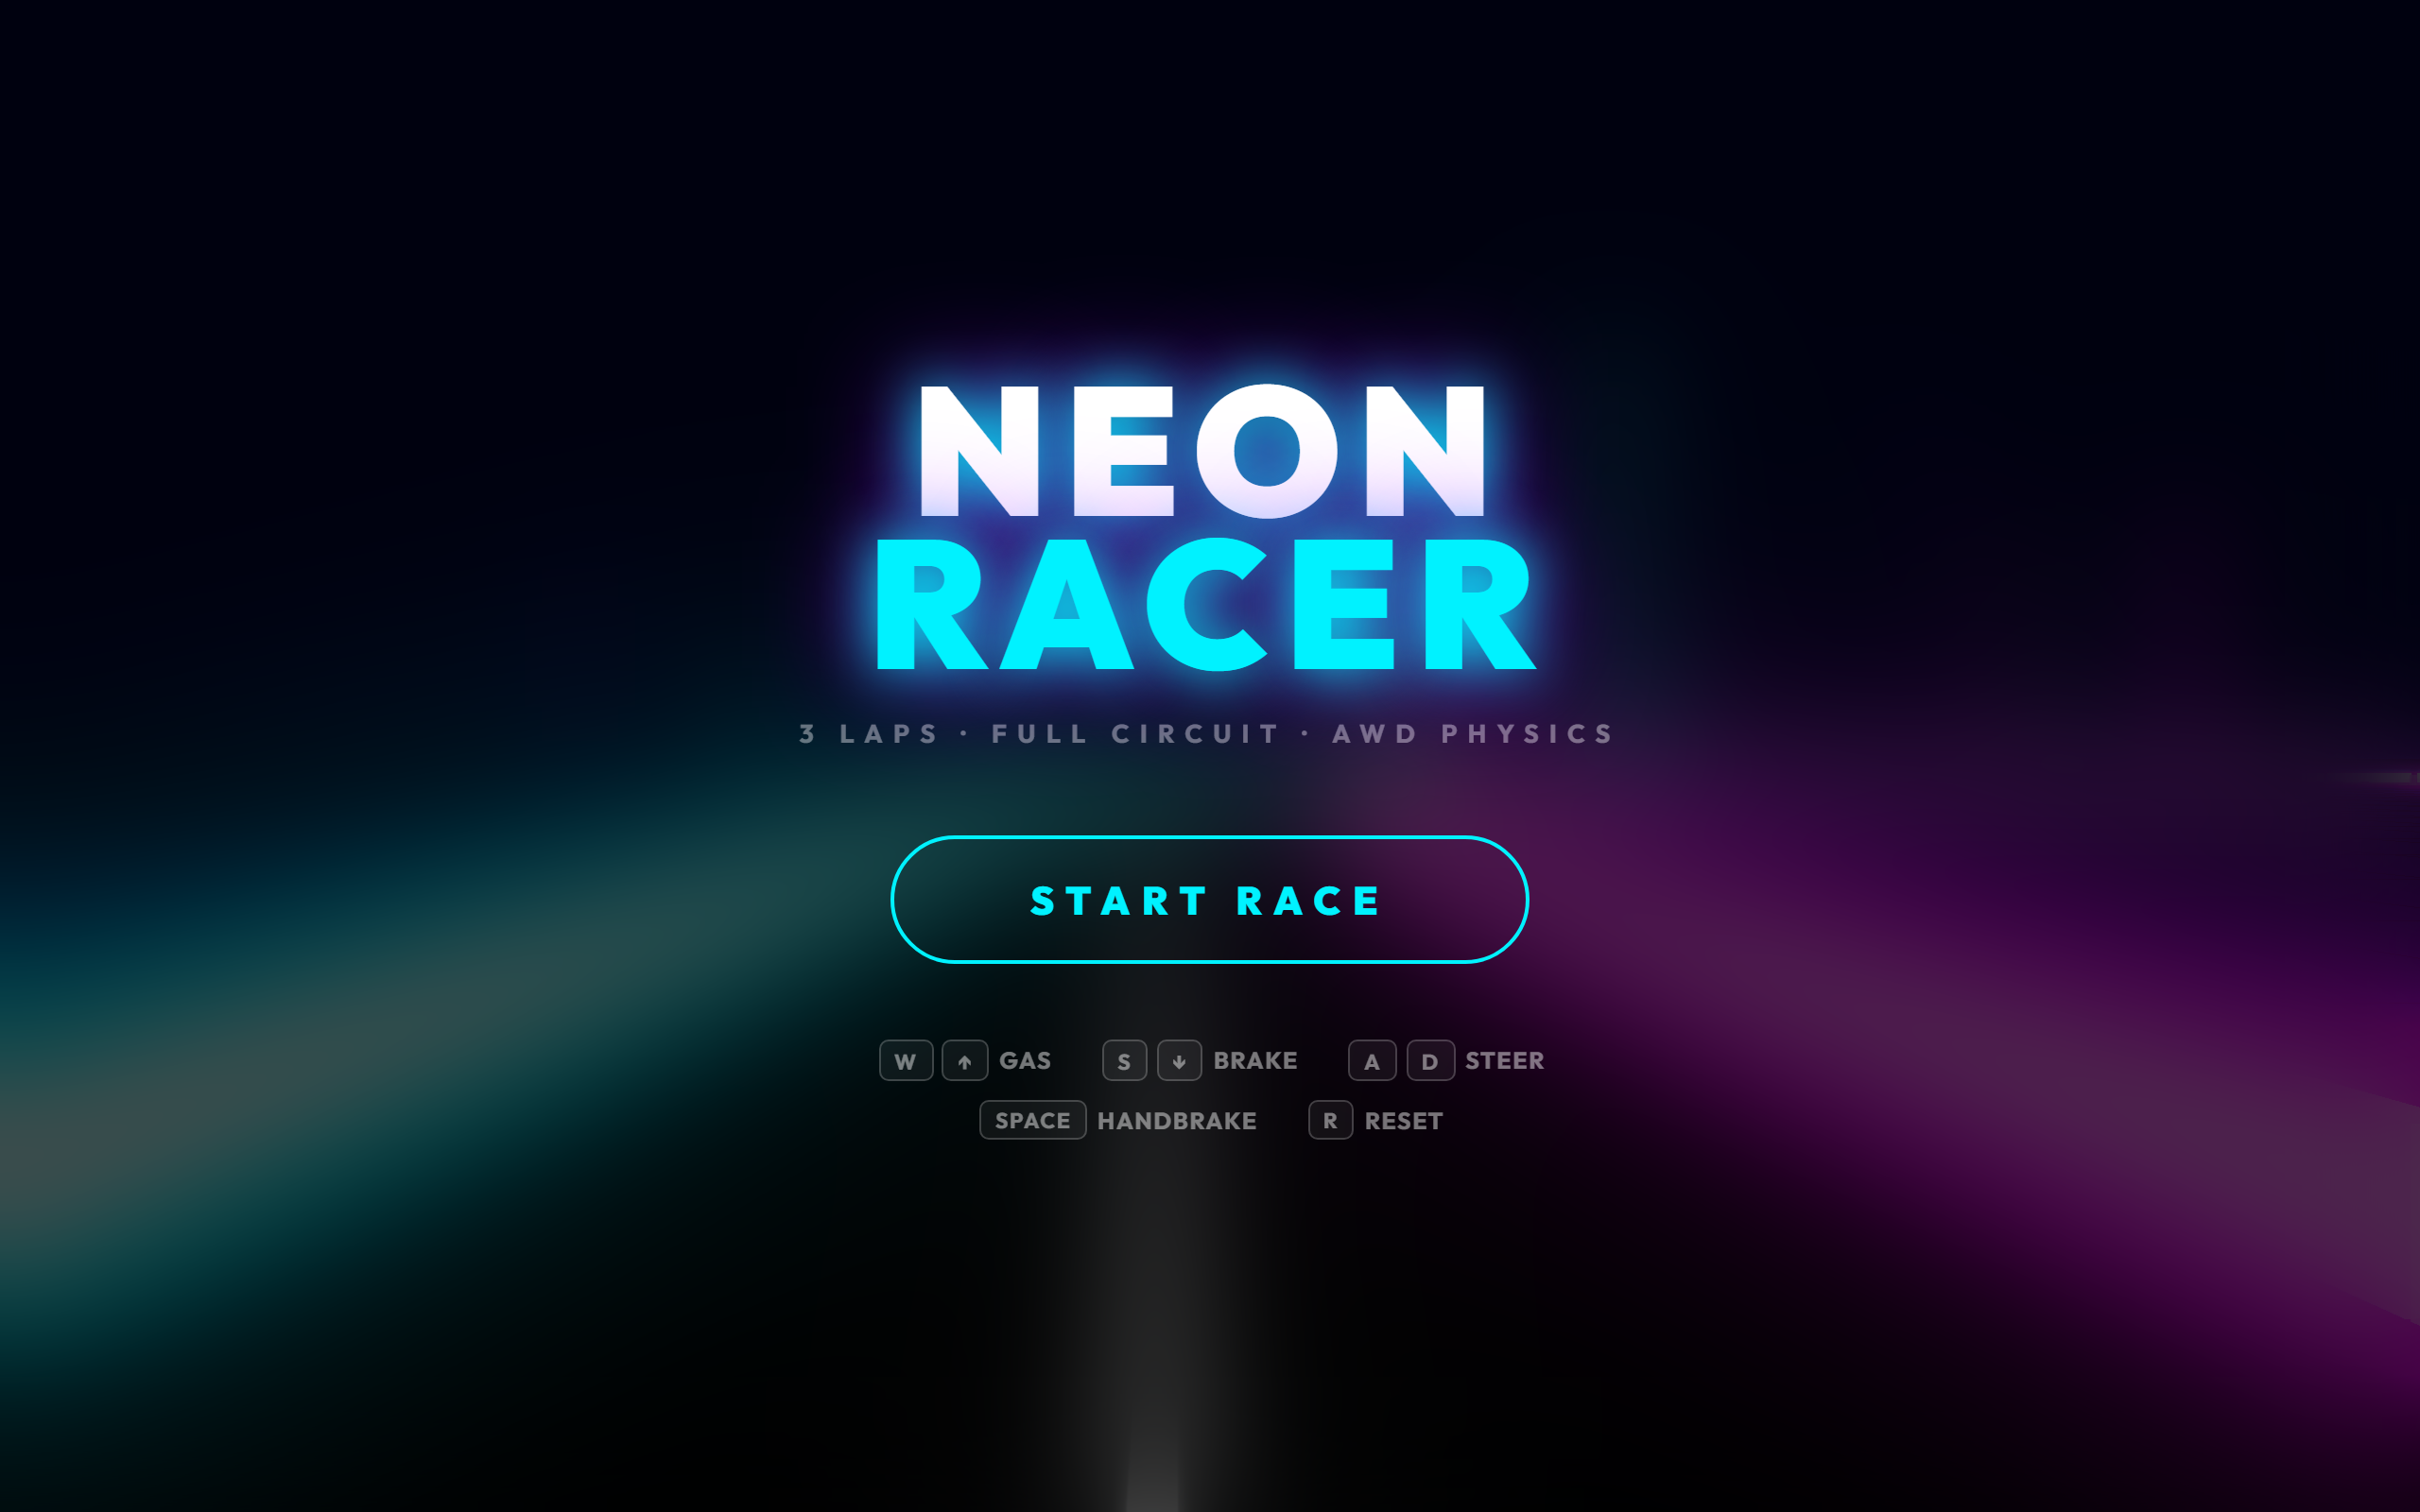
Browser-native 3D racing simulation engineered with Three.js, Cannon-es raycast vehicle dynamics, AWD torque distribution, and WebGL.
On-device Flutter posture coach using Google ML Kit and 3D Vector Triad Dot Product geometry for real-time biomechanical feedback.
Civic open data platform on Cloudflare Workers edge network converting municipal drinking water quality reports into interactive mobile stories.
Live in-browser physics and kinematics workbench demonstrating the mathematical formulations behind my robotics control systems and edge computer vision research.
Published research in computer vision pose analysis, robotics sensor fusion, and applied systems.